作業を分けて記録する
手元の動きや対象物が分かるように撮影し、つかむ・移す・置くなど、作業ごとの映像に整理します。
確認するもの対象物のばらつき、手順、作業環境

人の作業を観察し、ロボットでの再現を試す。
部品をつかむ、製品を並べる、食品を盛り付ける。人が行う作業を映像と動きのデータから捉え、ロボットでどこまで再現できるかを、現場とともに検証します。
人は、物の形や位置が少し変わっても、手の動かし方を調整しています。その作業を観察し、動きのデータを取り出して、ロボットで再現する方法を探ります。
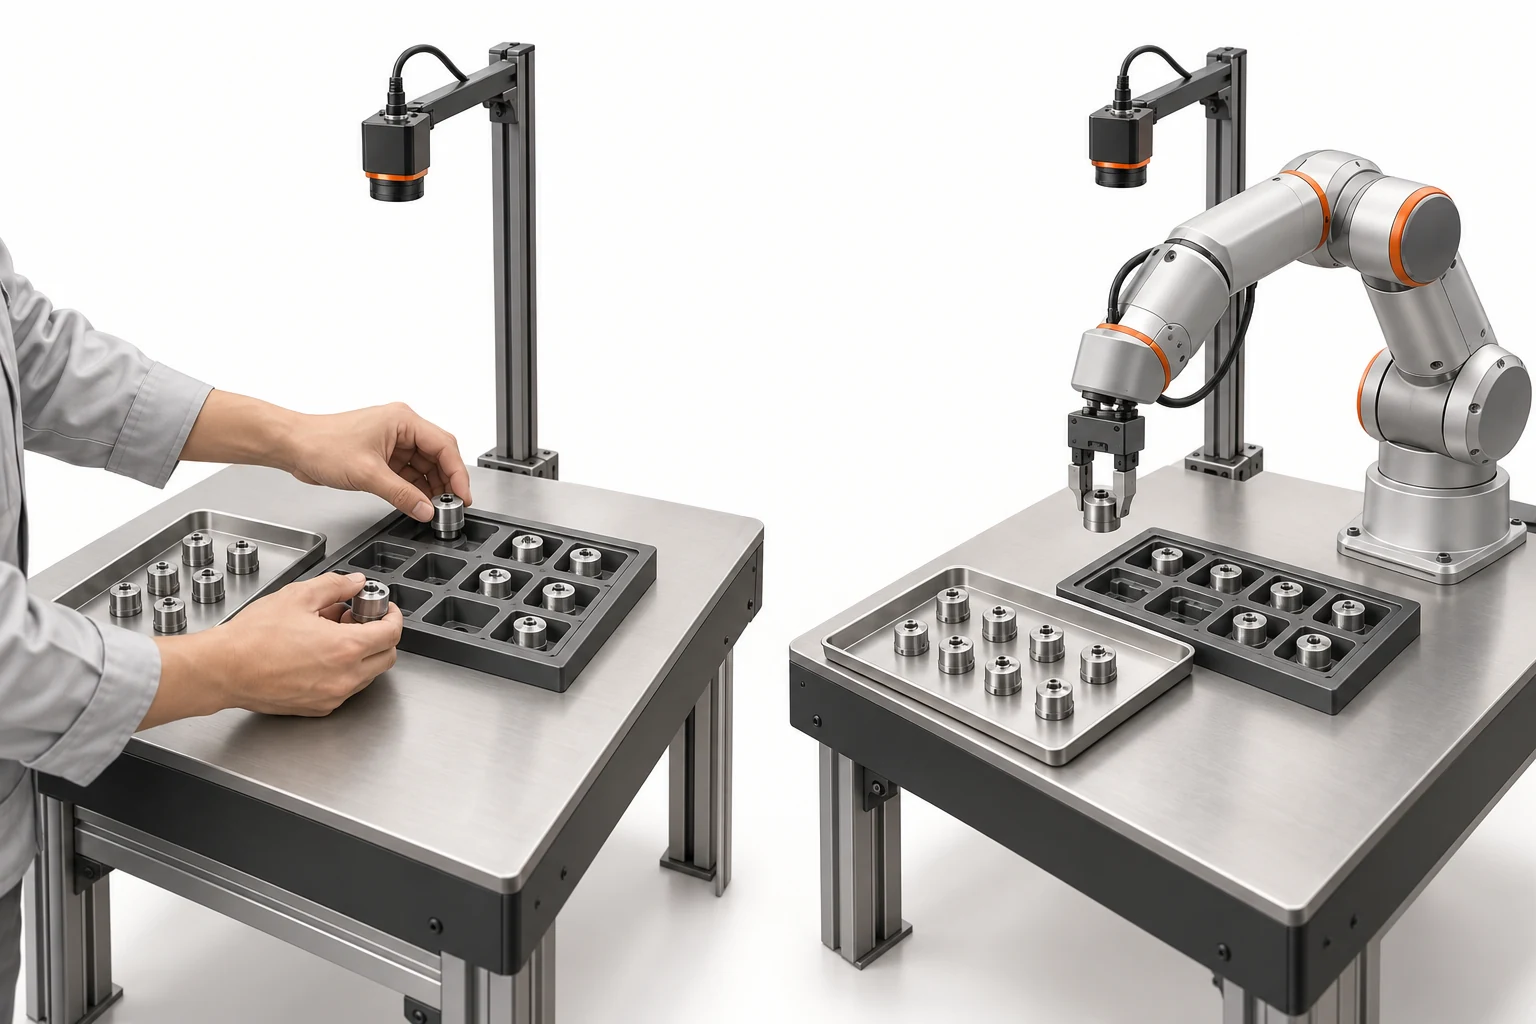
まほろば創研が取り組むのは、本格導入の前に実現性を確かめる共同検証です。作業の映像を集め、再現できる動きと難しい動きを一緒に確認します。
手元の動きや対象物が分かるように撮影し、つかむ・移す・置くなど、作業ごとの映像に整理します。
確認するもの対象物のばらつき、手順、作業環境
映像から手や腕の動きを捉え、機器で再現するための情報を整理。撮影方法や学習に必要なデータも検討します。
確認するもの位置・姿勢・動きの順序
限定した条件で動作を試し、再現できた部分と難しい部分を確認。機器の仕様や対象物に応じて調整します。
確認するもの動作の成功・失敗、所要時間、例外
結果を見て、対象作業・撮影方法・機器の条件を見直します。
食品の盛り付けに限らず、人が対象を見て手を動かす作業を検討します。対象物の性質や前後の工程によって、確かめる条件は変わります。
部品の位置や向き、つかむ場所を確認します。形や材質の違いを捉えられるか、ハンドで安定して保持できるかを検証します。
製品の種類を見分け、決められた場所に並べる作業。置き方のばらつきや、搬送・後工程との受け渡しを確認します。
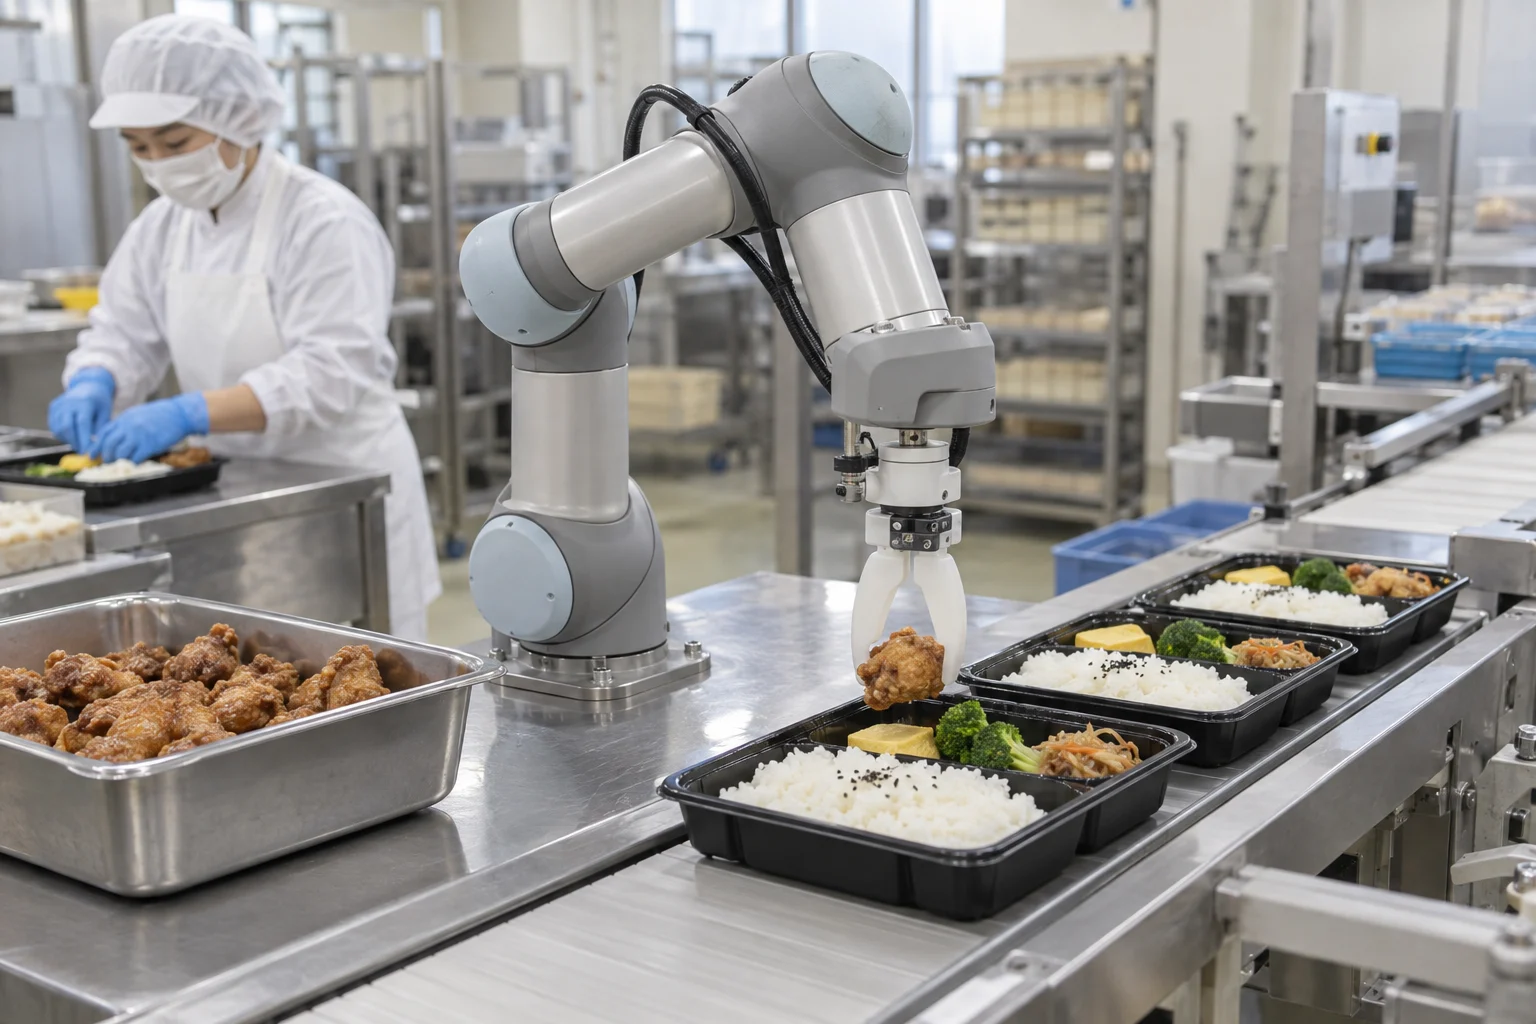
形が一定でない食品を容器へ配置する作業。つかみ方や速度に加え、食品を扱う環境・衛生面の条件を整理します。
対象作業・作業の見本
熟練者の見立て・評価
撮影・動きのデータ化
AI・ロボットアームでの検証
実現できる範囲と、次に確かめる課題を共有
現場の課題から、お聞かせください。
検討段階のご相談や、共同開発のご相談も承ります。